به گزارش مقاله پژوهشی تیم اگوتامب، پژوهشگران دانشگاه کالیفرنیا در سندیگو و شرکت Sudo AI سامانه پوشیدنی اگوتامب را برای انجام کارهایی طراحی کردهاند که معمولاً به هماهنگی هر دو دست نیاز دارند. در کارهایی مانند همزدن نوشیدنی، یک دست ظرف را ثابت نگه میدارد و دست دیگر قاشق را میچرخاند. در نمونه آزمایشگاهی، شست رباتیک نقش نگهداشتن را برعهده میگیرد و انگشتهای طبیعی همان دست برای حرکت دادن قاشق آزاد میمانند.
دوربین کف دست و موتورهای روی ساعد
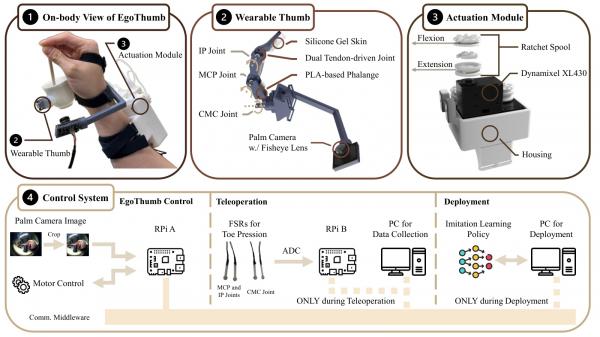
دستگاه با بندهای قابل تنظیم روی دست و مچ قرار میگیرد. شست مصنوعی دو مفصل فعال دارد و کابلهایی شبیه تاندون نیرو را از موتورهای نصبشده روی ساعد به آن میرسانند. انتقال موتور به ساعد، وزن اجزای نزدیک انگشتان را کاهش میدهد. دوربین زاویهباز رو به کف دست، دست کاربر، شست رباتیک و شیء را در یک تصویر ثبت میکند. سامانه از روی همین تصویر، وضعیت مفصلها را تعیین میکند و برای گرفتن اشیا به فشردن دکمه یا اجرای یک حرکت از پیش تعیینشده نیاز ندارد.
آموزش با نمونه و آزمون روی کارهای روزمره
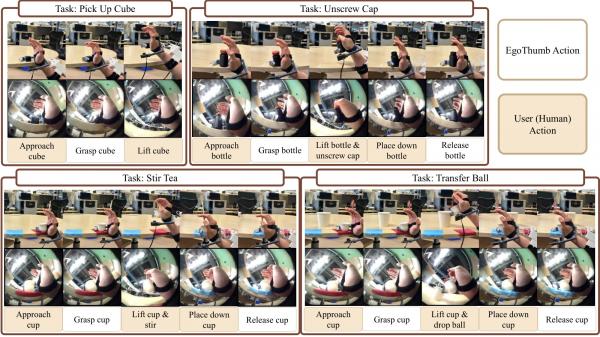
پژوهشگران نمونههای انجام کار را برای آموزش ثبت کردند. روش یادگیری تقلیدی، تصویر دوربین را مستقیماً به موقعیت پیوسته مفصلهای شست تبدیل میکند. نمونه اولیه در چهار کار ارزیابی شد؛ برداشتن مکعب، باز کردن در بطری، هم زدن نوشیدنی و انتقال توپ. کاربری که نمونههای آموزشی را اجرا کرده بود در این چهار کار بهترتیب ۱۰۰، ۷۰، ۹۰ و ۱۰۰ درصد موفقیت داشت. باز کردن در بطری بیشتر به نگهداشتن پیوسته و محکم شیء نیاز داشت و کمترین درصد موفقیت را ثبت کرد.
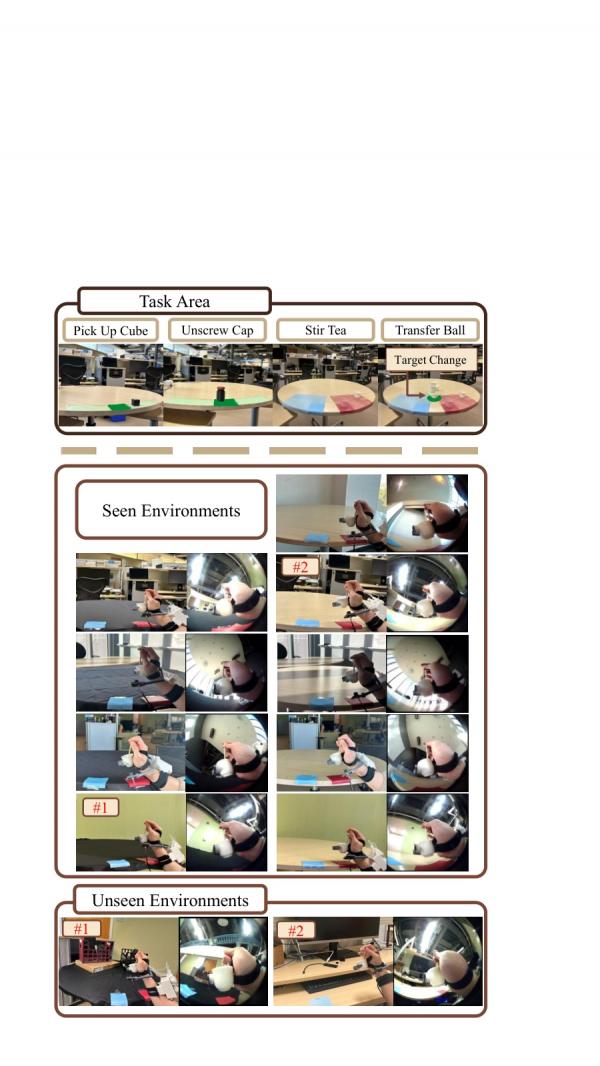
دو کاربری که از پیش با سامانه تمرین نکرده بودند در چهار آزمون به میانگین ۹۲٫۵ و ۸۷٫۵ درصد رسیدند. با تغییر محل اولیه اشیا یا محیط کار، میزان موفقیت بسته به نوع کار تغییر کرد. در محیطهای تازه میزان موفقیت هم زدن چای حدود ۶۷ تا ۷۳ درصد بود. پژوهشگران همچنین گزارش کردند که افزایش تعداد نمونههای آموزشی از ۲۵ به ۱۰۵ عملکرد را در محیطهای آشنا و ناآشنا بهتر کرد.
این کار را جیانیو هو، جیاوی فو، ویکانگ وان، مینگهویی جیانگ، جیاجون لی و هائو سو انجام دادهاند. مقاله برای کنفرانس رباتها و سامانههای هوشمند IROS 2026 پذیرفته شده و گروه، طرح سختافزار و نرمافزار را بهصورت متنباز منتشر کرده است. دستگاه در مرحله نمونه پژوهشی است و نتیجههای گزارششده به همان شرایط آزمایش مربوطاند.
- 12
- 1